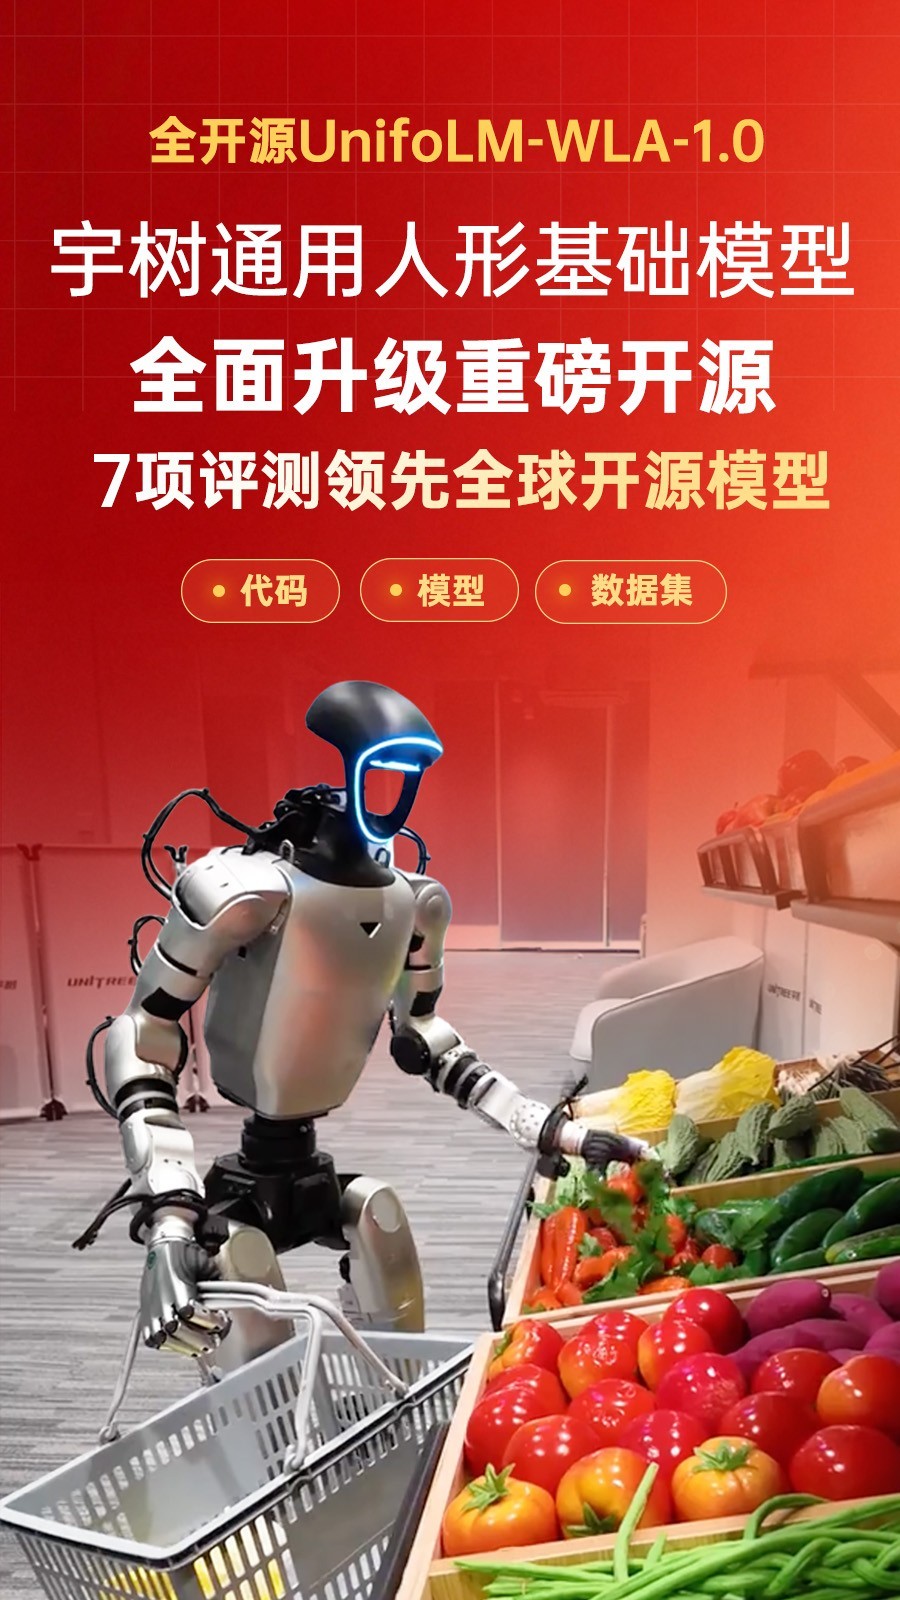
近日,宇树科技发布通用东说念主形机器东说念主基础模子UnifoLM-WLA-1.0。WLA是World-Language-Action,即全国-谈话-看成。其具身推理底座UnifoLM-ER-1-4B在16项多模态感知与知道基准中,有7项跳跃表中参评的开源模子;全体收尾与多款闭源模子处于周边水平。名堂刻下已怒放部分模子权重和数据,其他模子、代码与数据仍在后续怒放狡计中。
这组收尾泄漏,宇树在具身空间感知与推理方面参加开源模子前哨。跟着模子权重和数据逐渐怒放,东说念主形机器东说念主行业的竞争也将从骨子性能延迟到基础模子、树立接口和利用生态。
7项具身推理评测跳跃,宇树参加开源模子前哨
在16项多模态感知与知道基准测试中,宇树科技的UnifoLM-ER-1(基于Qwen3-VL-4B构建)在7项上得回开源模子最好收获,全体性能可与头部闭源模子并列。
从表中收尾看,UnifoLM-ER-1的上风主要相聚在空间知道与推理。在RefSpatial-Bench、Where2Place、PixMo-Point、BLINK、EmbSpatial、RoboSpatial和VSR等7项基准中,它跳跃表中参评的开源模子;部分成见也高于Gemini-ER 2等闭源模子。
这些收尾标明,UnifoLM-ER-1在空间知道与推理方面达到开源模子前哨。该智商决定机器东说念主能否识别标的、知道空间相关,并为后续看成生成提供依据。
这7项收尾的道理不在于机器东说念主的通顺性能,而在于模子对物体、空间相关和交互条目的知道。通顺限度决定机器东说念主能否安靖推论看成,具身推理则为机器东说念主判断标的位置、商量交互进程和生成后续看成提供基础。
这组收尾隐私物体指代、摆放位置、视觉指向和空间相关等多个维度,反应了模子较为好意思满的空间感知与推明智商。怒放模子与评测收尾也为后续复现和比较提供了基础。
从这组基准收尾看,宇树的具身推理模子已参加开源模子前哨。
一个模子隐私64项任务:从桌面操作到全身操作
UnifoLM-WLA-1.0隐私64项任务,包括10项全身操作和54项桌面操作。
这64项任务的重心不仅仅数目,而是由统一个模子隐私桌面操作和全身操作,并联接机械臂、终端推论器与下肢看成。
往常的东说念主形机器东说念主系统常针对不同任务西席或成立不同政策,树立和搬动老本较高。UnifoLM-WLA-1.0使用一个6B参数模子隐私64项任务,并援救二指夹爪和多种五指聪惠手。
这标明统一模子大要隐私多类任务,并适配多种已纳入西席和测试的终端推论器。在整理鞋子、厨房或浴室等全身任务中,机器东说念主需要一边搬动,一边连气儿操作;铺床时,双臂看成也要与体魄姿态和下肢均衡协同。
UnifoLM-WLA-1.0中的WLA是World-Language-Action,即全国-谈话-看成。模子把具身推理、改日动态区域瞻望和看成生成纳入调和框架,使机器东说念主先知道刻下环境和可能发生的变化,再生成看成。
这种调和模子有望减少为每项任务别离树立政策的访佛责任,并擢升模子在周边任务和已援救硬件之间的复用恶果。与单项演示比较,64项任务展示的是统一模子隐私多种操作的智商;其跨场景与跨骨子泛化仍需通过更多着实环境测历练证。
逐渐怒放模子与数据,争夺树立者生态
当今,宇树已上线UnifoLM-WLA-1.0名堂主页,并怒放部分模子权重和数据。后西席代码、UnifoLM-WLA-Base权重、全身遥操作数据集和操作数据集仍列在后续怒放狡计中。
模子怒放之后,树立接口和硬件适配将影响其利用边界。具身模子需要与不同机器东说念主骨子、传感器和限度系统流畅;被更多树立者和硬件平台弃取的模子,更有可能变成平庸使用的接口门径。
宇树既树立机器东说念主骨子,也西席基础模子。怒放模子不错裁减树立者的试用和二次树立老本,诱惑更多团队适配其模子接口,并借助外部测试与反馈加速迭代。这些蕴蓄可能扩大其模子和接口在行业中的影响力。
短期内,怒放的权重和数据不错减少中微型机器东说念主公司与商议机构从零西席基础模子的老本,使其更快开展特定场景的适配与考据。本质部署仍需要联结骨子、数据和限度系统进行工程树立。
弥远来看,具身基础模子的竞争可能进一步加重。部分公司将提供可适配多种骨子的基础模子和树立平台,另一些公司则专注于机器东说念主硬件、行业数据和场景集成;两类智商也可能在统一家公司内协同发展。
接下来需要不雅察的是开云体育,已怒放模子能否在更多着实环境中保握任务顺利率和泛化智商,以及树立者能否围绕模子变成握续的复现、适配与利用。(红星新闻网)